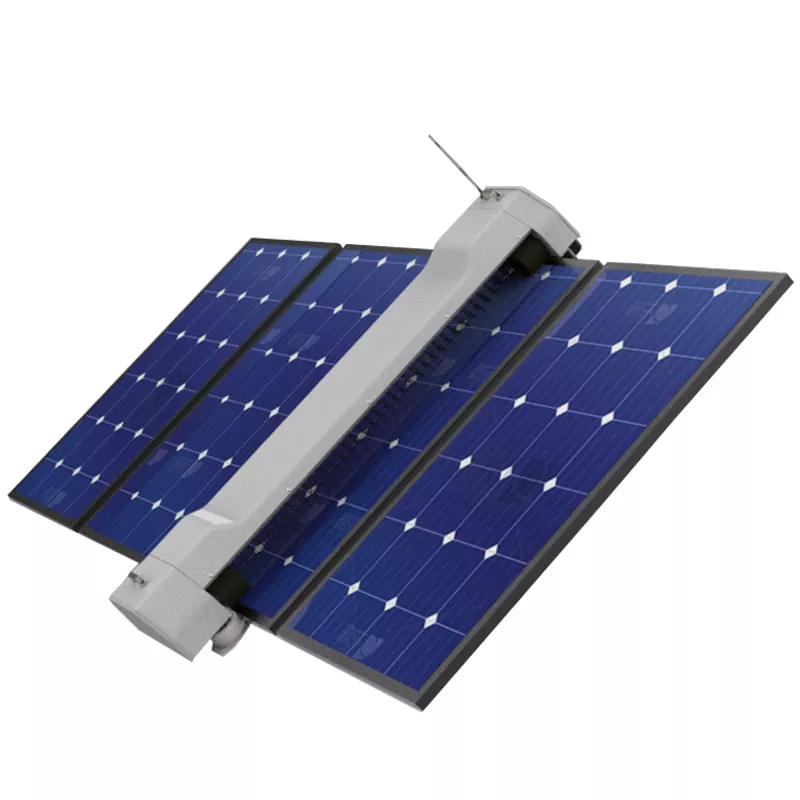
หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์บนหลังคา
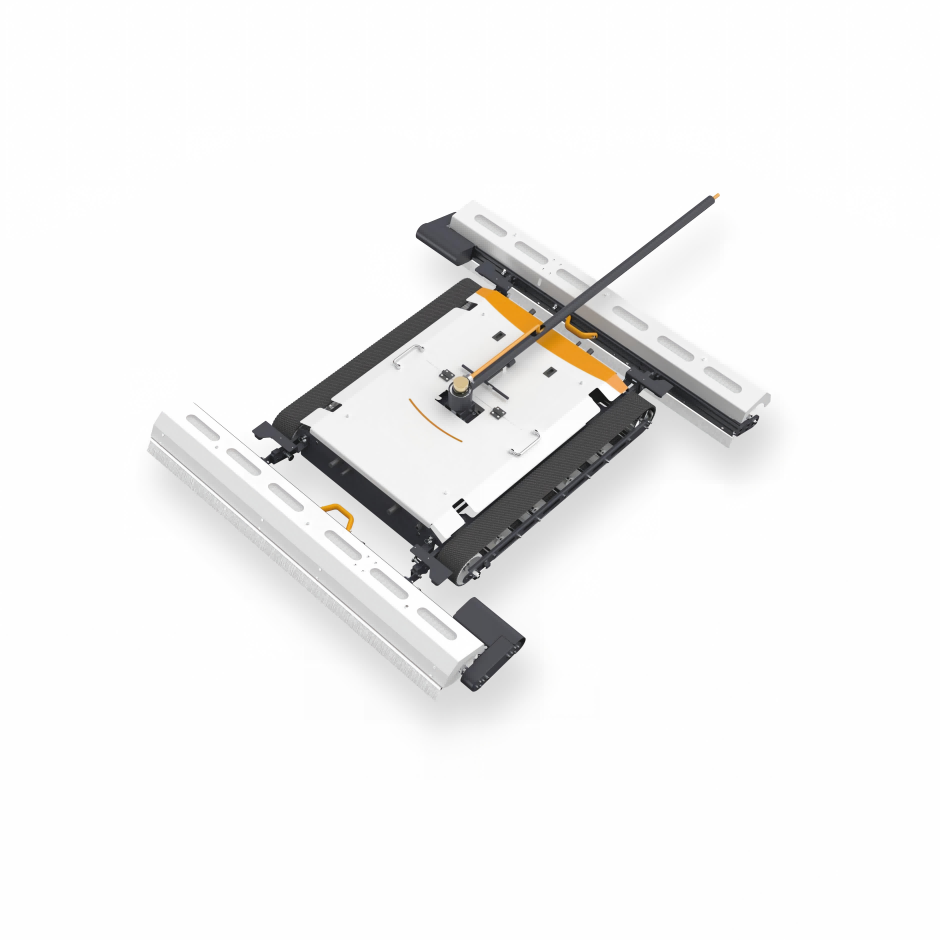
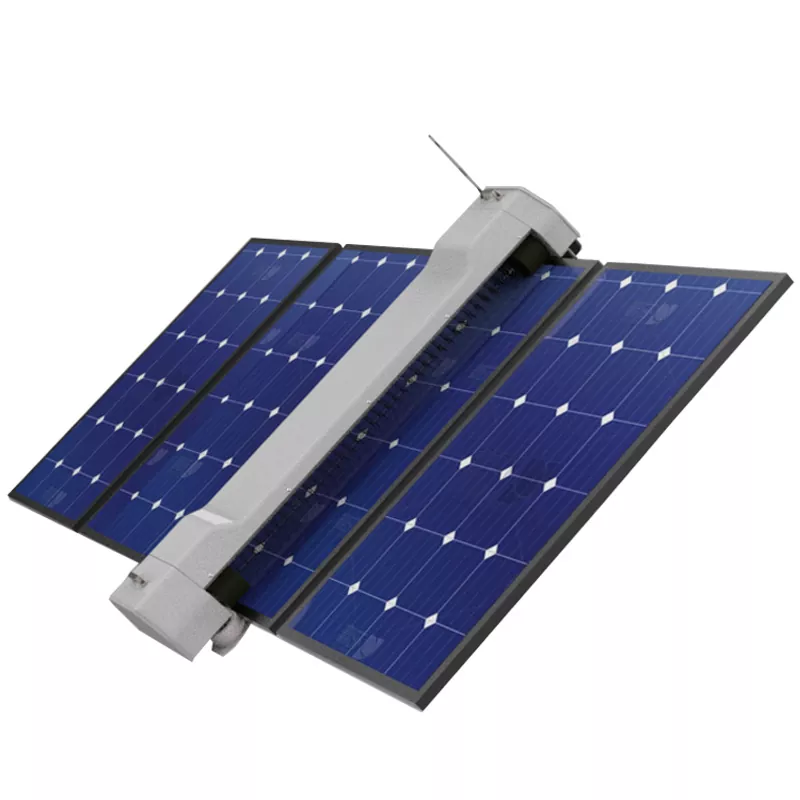
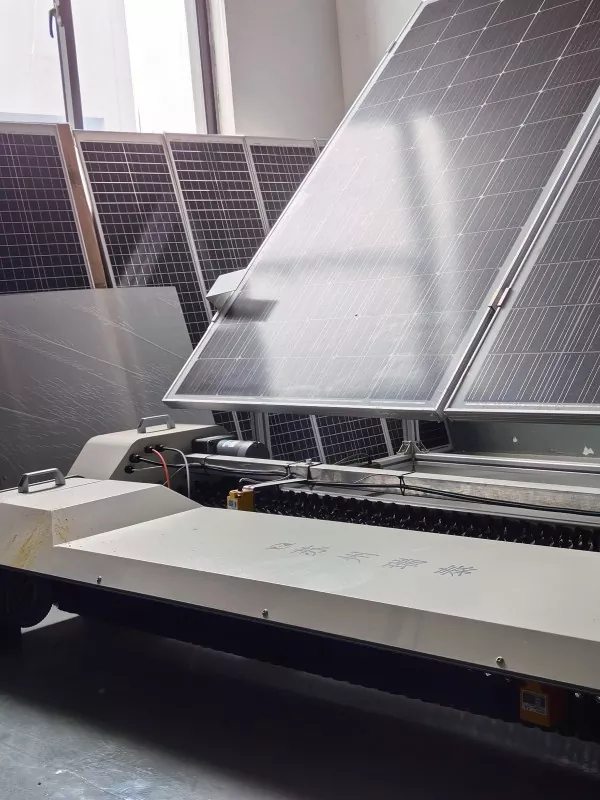
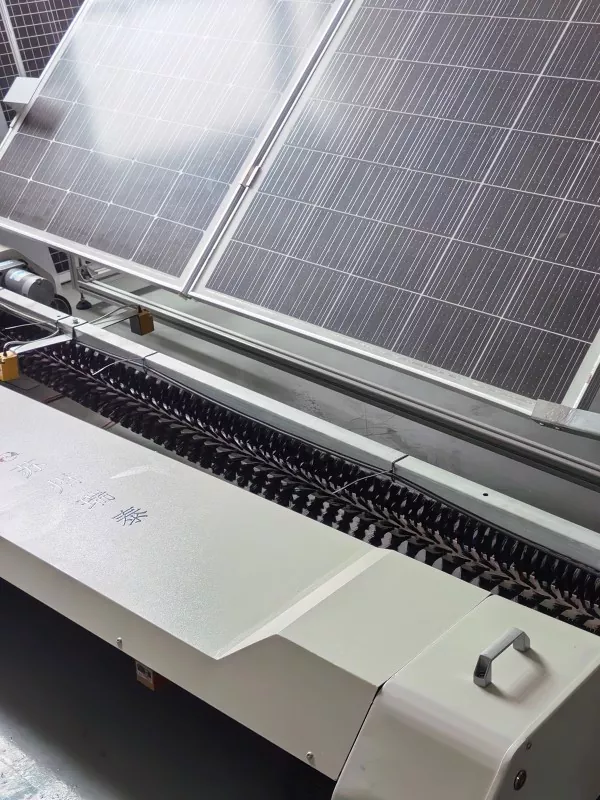
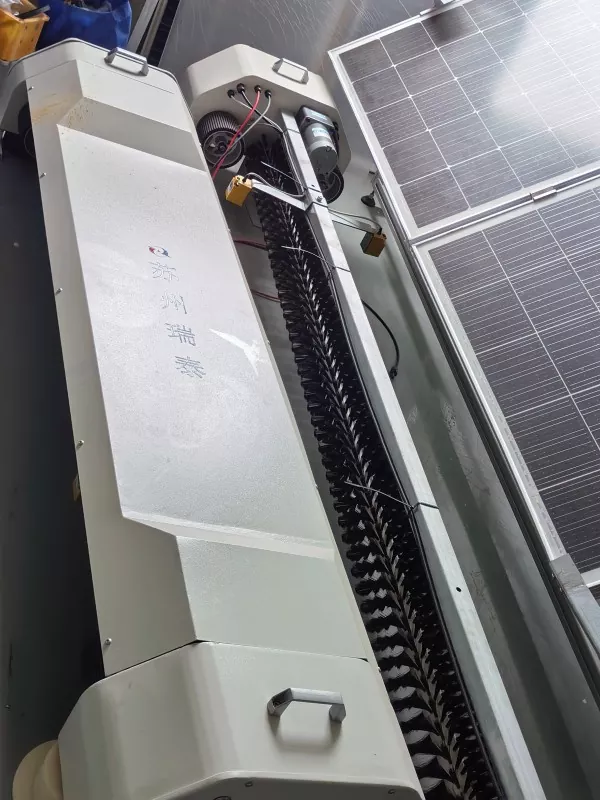
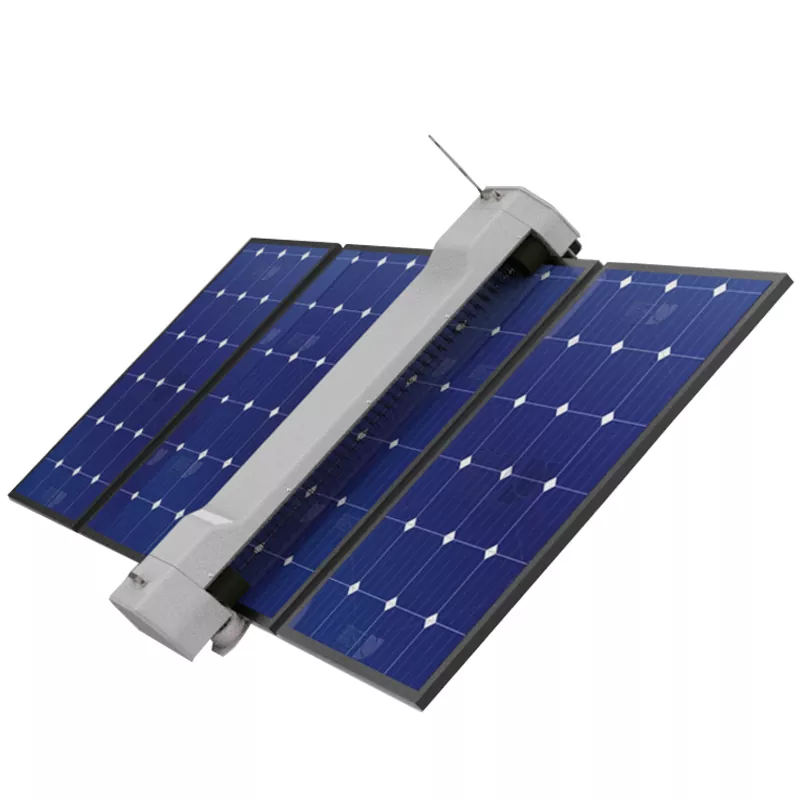
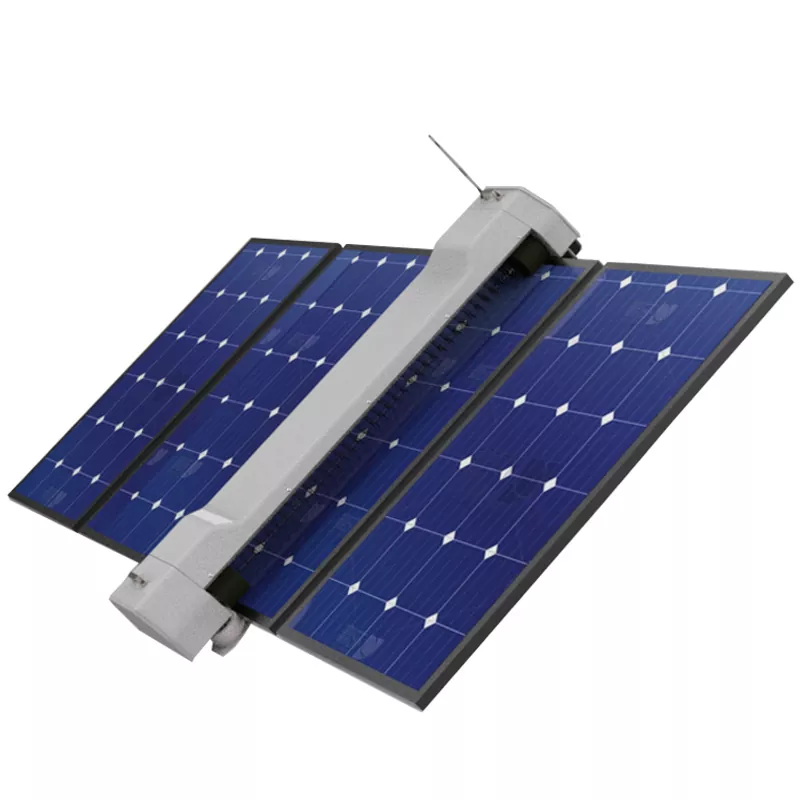
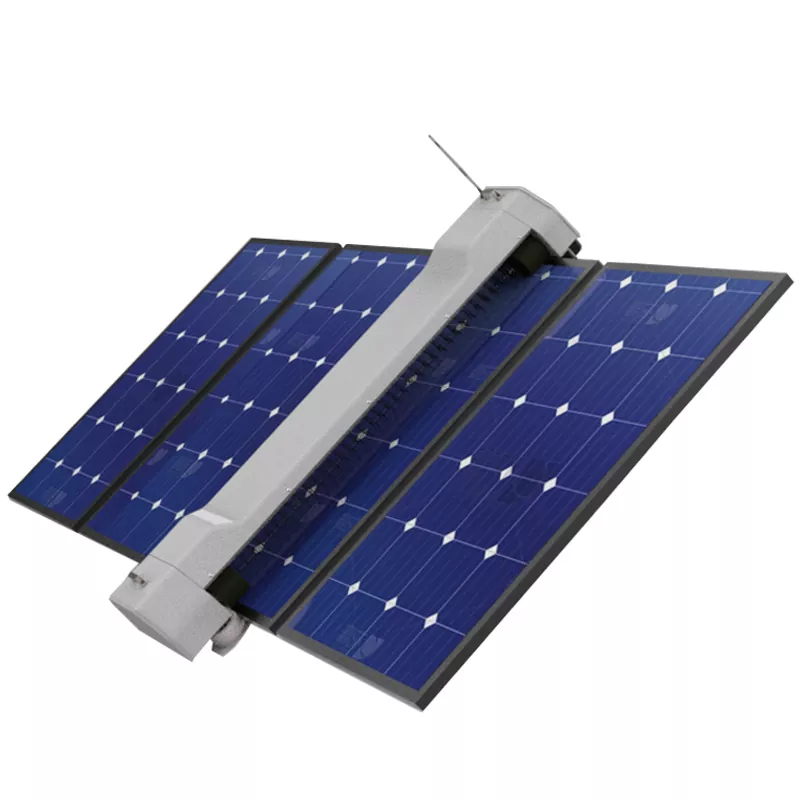
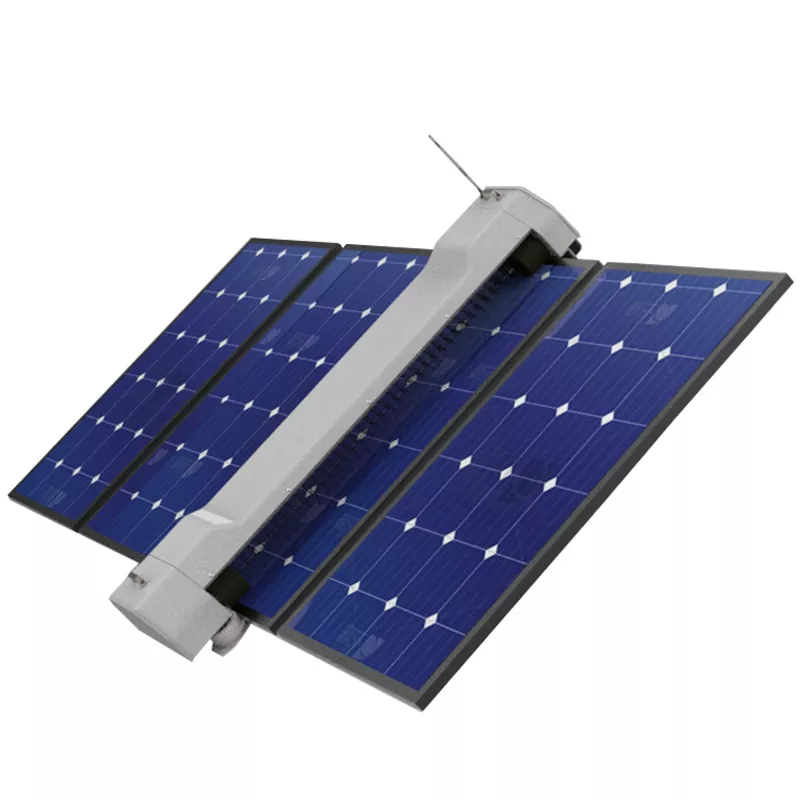
ในฐานะผู้ผลิตและซัพพลายเออร์ที่เชื่อถือได้ หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์บนหลังคาของ Ruitai ใช้การวางตำแหน่งระดับเซนติเมตรผ่านดาวเทียม BeiDou และระบบนำทางอัตโนมัติเพื่อการทำความสะอาดที่มีประสิทธิภาพและแม่นยำ หุ่นยนต์แต่ละตัวสามารถทำความสะอาดความจุพลังงานแสงอาทิตย์ได้มากถึง 1 เมกะวัตต์ต่อวัน รางกันลื่นดูดซับแรงกระแทกช่วยให้การทำงานมีความเสถียรบนพื้นผิวที่ซับซ้อน ในขณะที่ระบบป้องกันอัคคีภัยสามระดับช่วยเพิ่มความปลอดภัยโดยรวม
Ruitai นำเสนอหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์อัจฉริยะขั้นสูงและประสิทธิภาพสูง ซึ่งใช้การนำทาง BeiDou และการวางแผนเส้นทางอัจฉริยะเพื่อตรวจจับสิ่งสกปรกบนพื้นผิวแผงและทำความสะอาดอย่างละเอียด
การออกแบบรางกันลื่นช่วยให้การทำงานมีความเสถียรบนแผงที่ลื่นและสภาพแวดล้อมบนชั้นดาดฟ้าที่ซับซ้อน ระบบป้องกันอัคคีภัยสามระดับในตัวยังช่วยปกป้องโรงไฟฟ้าพลังงานแสงอาทิตย์อีกด้วย
ด้วยการทำความสะอาดที่มีประสิทธิภาพ ปลอดภัย และปราศจากความเสียหาย หุ่นยนต์ทำความสะอาด PV นี้ช่วยลดต้นทุนค่าแรงได้อย่างมาก ขณะเดียวกันก็ช่วยเพิ่มประสิทธิภาพการผลิตพลังงานให้สูงสุด
เหตุใดการทำความสะอาดแผงโซลาร์เซลล์เป็นประจำจึงมีความสำคัญ
การทำความสะอาดแผงโซลาร์เซลล์เป็นประจำถือเป็นสิ่งสำคัญสำหรับการดำเนินงานที่มีเสถียรภาพและมีประสิทธิภาพของโรงไฟฟ้าพลังงานแสงอาทิตย์แบบกระจาย ฝุ่น คราบน้ำมัน ใบไม้ที่ร่วงหล่น และเศษอื่นๆ สามารถบังแสงแดดบนโมดูล PV ได้ ลดการส่งผ่านแสงและประสิทธิภาพการผลิตไฟฟ้า
ควรทำความสะอาดแผงโซลาร์เซลล์ในตอนเช้า บ่ายแก่ๆ หรือในวันที่มีเมฆมาก ไม่ควรทำความสะอาดในช่วงเที่ยงวัน เนื่องจากน้ำเย็นบนกระจกที่ร้อนอาจทำให้เกิดการเปลี่ยนแปลงอุณหภูมิอย่างรวดเร็วและทำให้พื้นผิวแผงเสียหายได้ ควรหลีกเลี่ยงการทำความสะอาดในช่วงที่มีลมแรง ฝน หิมะ และสภาพอากาศเลวร้ายอื่นๆ
ความถี่ในการทำความสะอาดที่แนะนำขึ้นอยู่กับสภาพท้องถิ่น:
● ในพื้นที่ปกติ ควรทำความสะอาดแผงโซลาร์เซลล์ทุกๆ สามเดือน
● ในพื้นที่ที่มีมลพิษสูง เช่น บริเวณที่มีฝุ่นหรือพื้นที่อุตสาหกรรม แนะนำให้ทำความสะอาดทุกเดือน
● ในช่วงฤดูฝน ควรกำจัดฝุ่นที่หลงเหลืออยู่ทันทีหลังฝนตก
● ในฤดูหนาว ควรกำจัดหิมะให้เร็วที่สุดหลังหิมะตก
พารามิเตอร์ผลิตภัณฑ์
|
รุ่นสินค้า |
RT-พีวีซีอาร์-01 |
ช่วงอุณหภูมิในการทำงาน |
-30°C~60°C |
|
แรงดันไฟฟ้าที่ใช้งาน |
กระแสตรง 24V |
น้ำหนักอุปกรณ์ |
ประมาณ 50KG |
|
วิธีการควบคุม |
คู่มือ / อัตโนมัติ / รีโมทคอนโทรล |
เสียงรบกวนจากการทำงาน |
<30dB |
|
การติดตั้งและการเคลื่อนย้าย |
ขยายไปด้านบนของโมดูล PV |
ความเร็วในการทำงาน |
12-20ม./นาที |
|
ขนาด |
(500 + W) มม. × 580 มม. × 300 มม. (ปรับได้) |
วิธีการควบคุม |
ไม่มีผลพลอยได้ไม่มีสารพิษหรือสารอันตรายเกิดขึ้น |
|
ระดับการป้องกัน |
IP65 |
||
ข้อดีของผลิตภัณฑ์
หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์นี้มีความสามารถในการทำความสะอาดสูง โดยแต่ละยูนิตสามารถทำความสะอาดแผงเซลล์แสงอาทิตย์ได้สูงสุด 1 MW ต่อวัน
สำหรับโครงการขนาด 2.3 เมกะวัตต์ หุ่นยนต์สามตัวสามารถทำงานทำความสะอาดทั้งหมดให้เสร็จภายในหนึ่งวัน ซึ่งช่วยลดค่าใช้จ่ายในการทำความสะอาดด้วยตนเองได้อย่างมาก หุ่นยนต์ใช้ระบบนำทางด้วยดาวเทียม BeiDou ที่มีความแม่นยำในการระบุตำแหน่งระดับเซนติเมตรเพื่อการทำงานที่แม่นยำ
หลังจากวางแผนเส้นทางแล้ว ระบบจะบันทึกจุดทำความสะอาดโดยอัตโนมัติและรองรับการนำทางอัตโนมัติ การวางตำแหน่ง และการหลีกเลี่ยงสิ่งกีดขวาง สามารถตรวจจับสิ่งสกปรกบนพื้นผิวแผงเพื่อให้แน่ใจว่าแผงโซลาร์เซลล์ทำความสะอาดได้อย่างทั่วถึง
การทำความสะอาดแผงโซลาร์เซลล์อย่างมีประสิทธิภาพพร้อมการป้องกันที่ปราศจากความเสียหาย
หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์บนหลังคาของเรามีรางกันลื่นดูดซับแรงกระแทกเพื่อการทำงานที่มั่นคงในสภาพแวดล้อมที่ซับซ้อน
สามารถเคลื่อนตัวไปบนแผง หมุน และทำความสะอาดได้อย่างราบรื่น แม้บนหลังคาเหล็กทำสีหรือพื้นผิวแผงลื่น เพื่อความปลอดภัย หุ่นยนต์มีระบบป้องกันอัคคีภัยสามระดับ มีการติดตั้งอุปกรณ์ดับเพลิงอัตโนมัติในตัวเครื่องแบตเตอรี่ กล่องอุปกรณ์ และโรงรถ เพื่อรองรับความเสี่ยงด้านความปลอดภัยต่างๆ
ในขณะที่ทำความสะอาดอย่างมีประสิทธิภาพ หุ่นยนต์จะปกป้องโมดูล PV จากความเสียหาย และช่วยให้แผงแต่ละแผงมีการส่งผ่านแสงที่เหมาะสมที่สุด ช่วยเพิ่มประสิทธิภาพการผลิตพลังงานแสงอาทิตย์ให้สูงสุด และปรับปรุงการทำงานและการบำรุงรักษาโรงไฟฟ้าโดยรวม
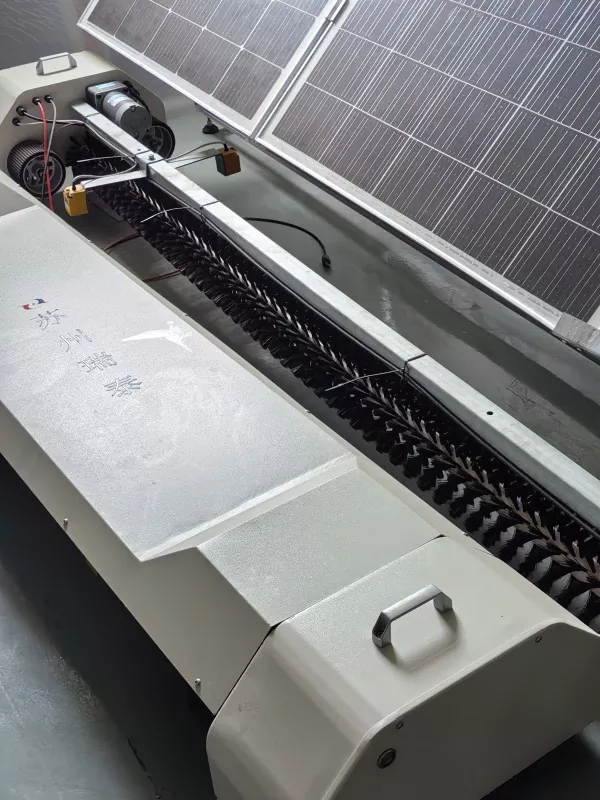
จะใช้หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์บนหลังคาได้อย่างไร
ระยะที่ 1: การเตรียมการ
1. การประเมินสิ่งแวดล้อม:ตรวจสอบสภาพอากาศและตรวจสอบพื้นผิวอาร์เรย์ PV เพื่อหาความผิดปกติ เช่น น้ำนิ่งหรือน้ำแข็ง
2. การตรวจสอบอุปกรณ์:ตรวจสอบระดับแบตเตอรี่ของหุ่นยนต์ ตรวจสอบการสึกหรอของแปรงทำความสะอาด และตรวจสอบให้แน่ใจว่าล้อขับเคลื่อนสะอาดและไม่มีเศษที่พันกัน ตรวจสอบว่าเซ็นเซอร์ทำงานอย่างถูกต้อง
3. การวางแผนงาน:กำหนดค่าพื้นที่ทำความสะอาด เส้นทาง และกำหนดเวลาผ่านแพลตฟอร์มหรือแอป SCADA และเลือกโหมดการทำความสะอาด
ระยะที่ 2: ขั้นตอนการทำความสะอาดที่ได้มาตรฐาน
1. การปรับใช้:ขนย้ายหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์บนหลังคาไปที่หลังคาและวางไว้ที่ส่วนท้ายเริ่มต้นของอาร์เรย์ PV
2. การเปิดใช้งาน:ออกคำสั่งทำความสะอาดผ่านรีโมทคอนโทรลหรือแอพ และตั้งค่าพื้นที่และเส้นทางการทำความสะอาด
3. การทำความสะอาด:หุ่นยนต์เคลื่อนที่โดยอัตโนมัติผ่านพื้นผิวโมดูลในขณะที่แปรงทำความสะอาดทำงานเพื่อขจัดฝุ่นและสิ่งสกปรก
4. การข้ามสิ่งกีดขวาง:เมื่อพบช่องว่างระหว่างโมดูลหรือกล่องรวมสัญญาณ อุปกรณ์จะปรับท่าทางโดยอัตโนมัติเพื่อให้ข้ามโมดูลเหล่านั้นได้อย่างราบรื่น
5. กลับ:เมื่อเสร็จสิ้น หุ่นยนต์จะกลับไปยังจุดเริ่มต้นหรือสถานีชาร์จโดยอัตโนมัติ และส่งรายงานงาน
ข้อผิดพลาดทั่วไปและวิธีการแก้ไขปัญหา
|
ประเภทข้อยกเว้น |
ขั้นตอนการจัดการ |
|
แบตเตอรี่ต่ำ |
หุ่นยนต์จะกลับสู่แท่นชาร์จโดยอัตโนมัติ ตรวจสอบว่าแผงโซลาร์เซลล์ถูกกีดขวางหรือสกปรกหรือไม่ |
|
ความล้มเหลวในการหลีกเลี่ยงอุปสรรค / ติดขัด |
หยุดงานชั่วคราวและส่งบุคลากรไปตรวจสอบสิ่งกีดขวางจากระยะไกล ดำเนินการต่อหลังจากการลบด้วยตนเอง |
|
การหยุดชะงักของการสื่อสาร |
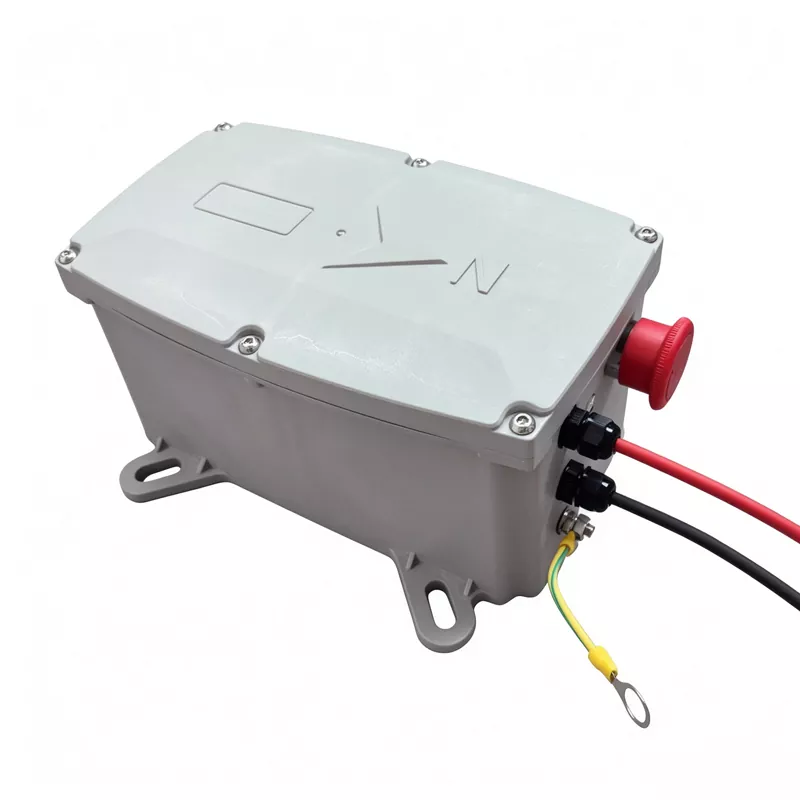
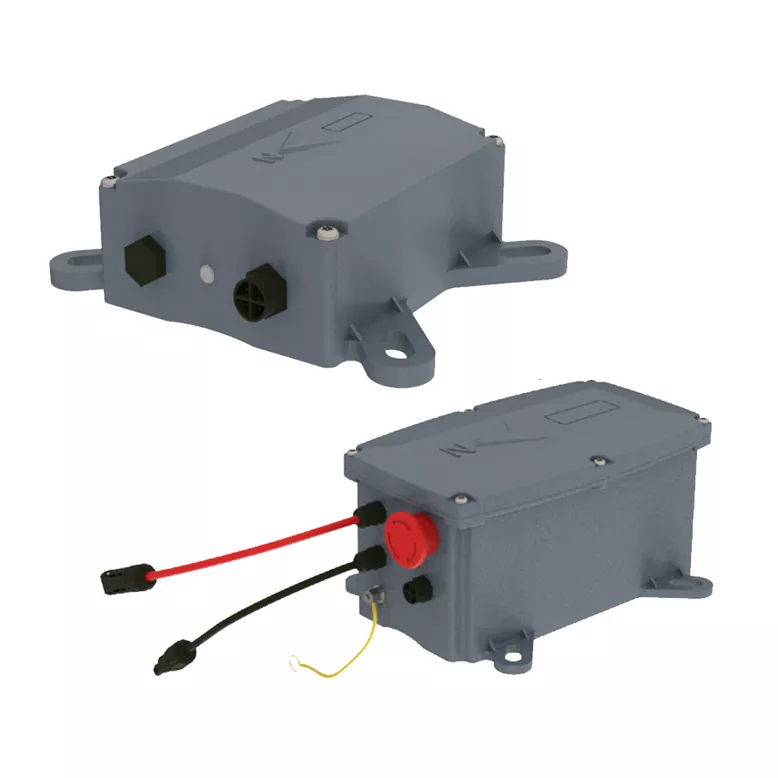
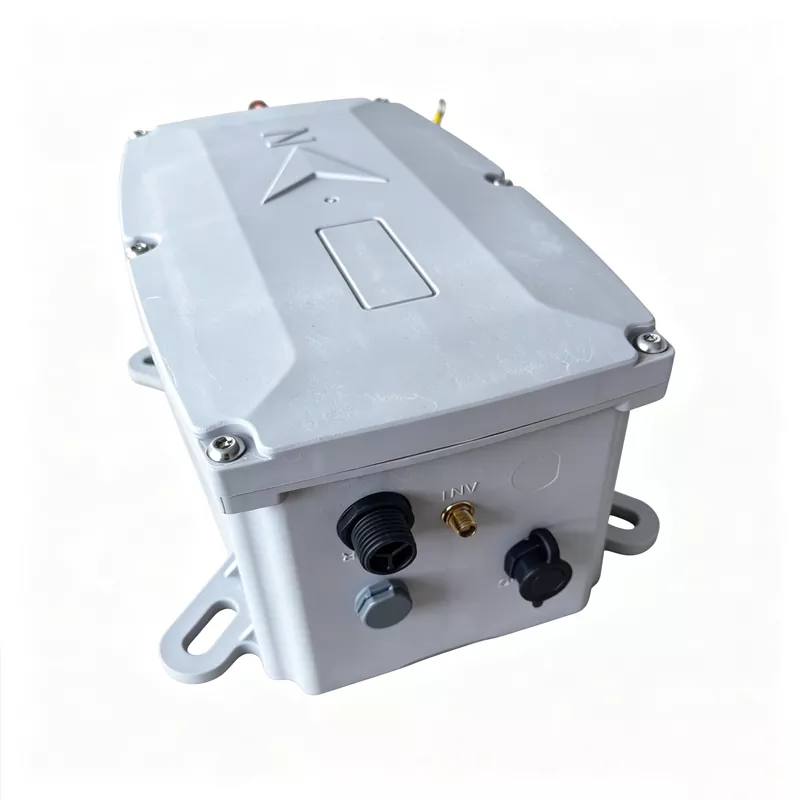
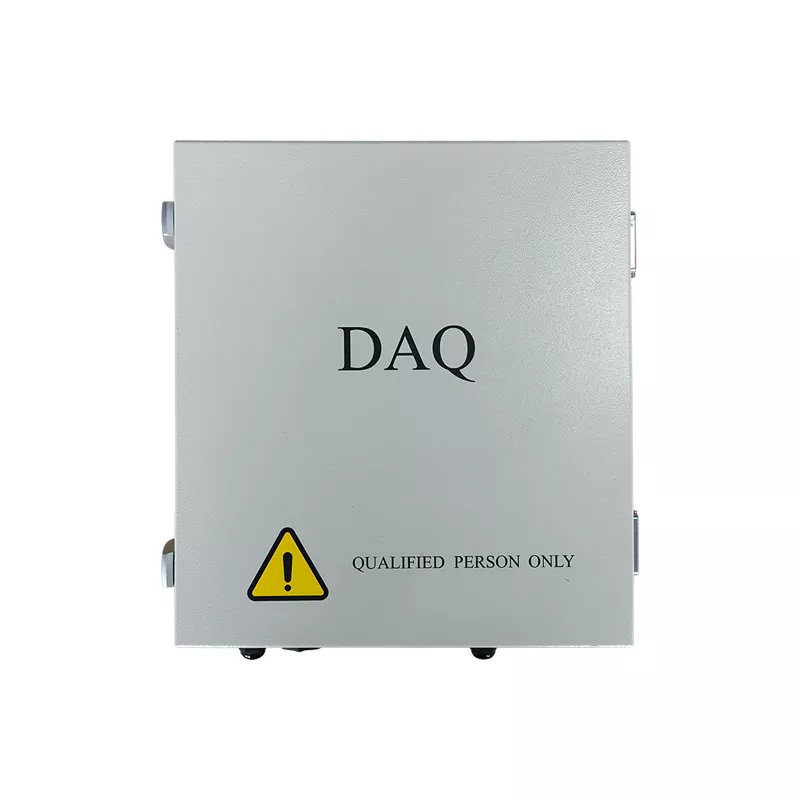
ตรวจสอบกล่องการสื่อสาร NCU และสัญญาณเครือข่าย ตรวจสอบการเชื่อมต่อซิมการ์ด/ไฟเบอร์ออปติก |
|
ประสิทธิภาพการทำความสะอาดไม่ดี |
ตรวจสอบการสึกหรอของแปรงทำความสะอาดและเปลี่ยนหากจำเป็น ปรับแรงดันในการทำความสะอาดหรือพารามิเตอร์ความเร็วในการเคลื่อนที่ |
|
เซ็นเซอร์ทำงานผิดปกติ |
รับรหัสความผิดปกติผ่านแพลตฟอร์มเพื่อระบุเซ็นเซอร์ที่ผิดพลาด เปลี่ยนชิ้นส่วนและปรับเทียบใหม่ |
|
คำเตือนสภาพอากาศที่รุนแรง |
แพลตฟอร์มจะออกคำสั่ง "stow" โดยอัตโนมัติ หุ่นยนต์เคลื่อนที่ไปยังตำแหน่งสแตนด์บายที่ปลอดภัย |
ส่งคำถาม
ข้อมูลติดต่อ
-
ที่อยู่
อาคาร 10, สวนอุตสาหกรรมไฮเทค Jiangsu Hainde, เลขที่ 70 ถนน Yaofeng West, เมือง Mudu, เขต Wuzhong, เมืองซูโจว, มณฑลเจียงซู, จีน
-
โทร
-
อีเมล
Send Us Your Project Details
Get a Tailored Quote Within 24 Hours
- ● Factory-Direct Pricing: No middlemen—you get competitive costs straight from our Suzhou plant.
- ● Fast Response: Our technical team replies within 24 hours with initial recommendations.
- ● Custom Solutions: We tailor TCU strategies, communication setups, and SCADA dashboards to your needs.
- ● Global Support: From commissioning to after-sales, our engineers are ready to assist worldwide.
สินค้าที่เกี่ยวข้อง
คำแนะนำข่าวสาร